Mostra sommario Nascondi sommario
- Il momento clou: Tien Kung Omni alla finale dei 400 metri
- Da dove nasce quella postura: apprendimento e simulazione
- Perché la soluzione è efficace: aspetti ingegneristici
- Quando l’AI privilegia l’efficienza anziché l’imitazione
- Risultati sul campo e orizzonti per la robotica
- Reazioni pubbliche e dibattito scientifico
Il robot Tien Kung Omni ha attirato l’attenzione di Pechino con una tecnica di corsa insolita che ha messo in luce le potenzialità dell’apprendimento automatico applicato alla locomozione. Sul tracciato dei World Humanoid Robot Games 2026, la sua postura ha sollevato domande sugli ingegneri e sugli algoritmi che non si limitano a imitare l’essere umano. Quel comportamento è il risultato di un processo di ottimizzazione che favorisce l’efficacia fisica del robot più che la somiglianza con un atleta umano.
Il momento clou: Tien Kung Omni alla finale dei 400 metri
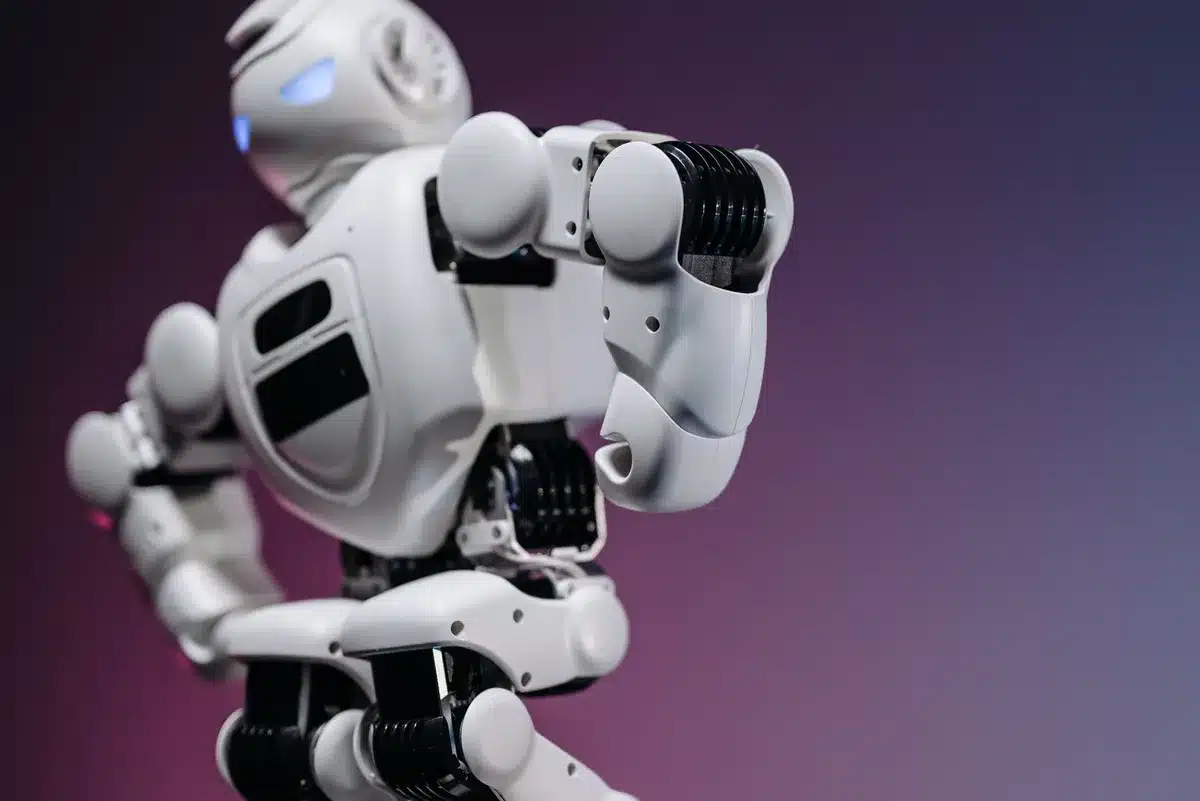
Durante la finale dei 400 metri per robot di piccole dimensioni, Tien Kung Omni ha corso in modo che molti hanno definito sorprendente. La sua andatura, con il busto inclinato e le mani vicino al volto, è stata vista come un’alternativa radicale ai modelli ispirati al passo umano. Il cronometro ha segnato 45,66 secondi, un tempo che ha catturato l’interesse degli specialisti di robotica.
Caffè coltivato interamente in Italia per la prima volta: colpa del riscaldamento globale
Uno degli animali più rari al mondo: non trova compagno
La scena ha generato dibattito sui social e tra gli spettatori al campo. Alcuni hanno scherzato sul gesto, altri hanno subito guardato ai dati tecnici. Per gli sviluppatori, però, il risultato rappresenta una prova concreta di come l’AI possa esplorare soluzioni non intuitive.
Da dove nasce quella postura: apprendimento e simulazione
La strategia di movimento non è stata codificata manualmente dagli ingegneri. Invece, il comportamento è emerso da numerose simulazioni in cui algoritmi di rinforzo hanno premiato le prestazioni migliori. Il robot ha quindi «scelto» gesti che massimizzano la probabilità di completare la gara.
Questa modalità di apprendimento ha due caratteristiche chiave: esplorazione ed esclusione di strategie inefficienti. Attraverso molte iterazioni il sistema ha abbandonato movimenti costosi in termini energetici. Il risultato è una postura che riduce il carico meccanico senza compromettere la propulsione delle gambe.
Perché la soluzione è efficace: aspetti ingegneristici
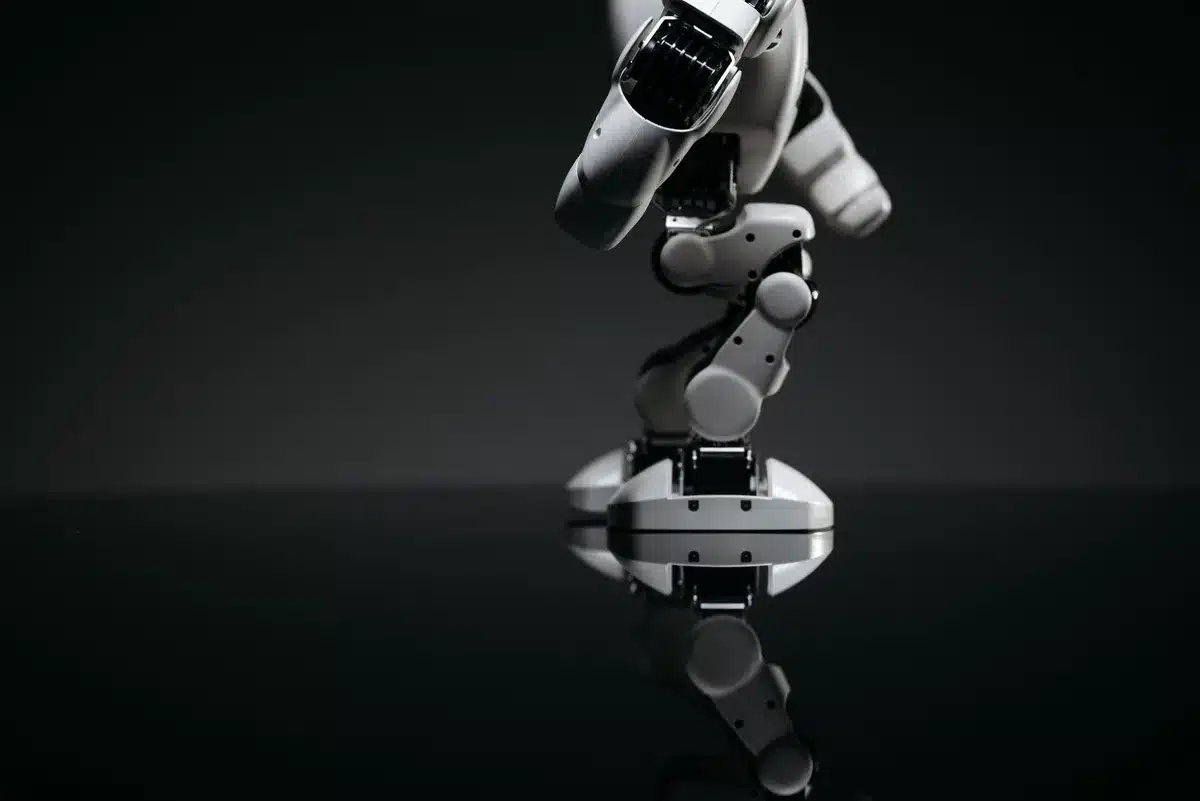
Dietro l’apparente eccentricità ci sono motivazioni tecniche precise legate alla biomeccanica robotica. Muovere rapidamente le braccia crea coppie e perdite di energia che aumentano la temperatura dei motori e consumano batterie. Limitando l’escursione delle braccia, il robot riduce questi fenomeni.
Alcuni punti salienti della scelta tecnica includono:
- Minore sforzo sui giunti delle spalle, che evita surriscaldamenti.
- Migliore gestione dell’energia, con autonomie più lunghe in gara.
- Adattamento alla struttura meccanica, diversa da quella umana.
Quando l’AI privilegia l’efficienza anziché l’imitazione
Il caso mostra come l’apprendimento automatico non punti per forza a riprodurre la forma umana. Invece, la funzione di ricompensa spinge il sistema verso soluzioni che massimizzano la performance del corpo robotico. È un esempio pratico di come l’intelligenza artificiale trovi percorsi ottimali indipendenti dalla biomeccanica umana.
Questa dinamica non implica consapevolezza o creatività nel senso umano del termine. Piuttosto, è il risultato di valutazioni numeriche che premiano risultati concreti. Il processo selettivo mette in luce le differenze tra adattamento meccanico e imitazione estetica.
Risultati sul campo e orizzonti per la robotica
I tempi registrati a Pechino testimoniano progressi significativi nei robot umanoidi. In particolare, la categoria dei robot più grandi ha visto Tien Kung Ultra stabilire un nuovo record sui 400 metri. Questi miglioramenti sono il frutto di avanzamenti sia nell’hardware sia nei controllori basati su AI.
I dati raccolti in gara offrono spunti concreti per futuri sviluppi. Velocità e stabilità forniscono indicatori utili per progettare attuatori più efficienti e algoritmi di controllo migliori. Per la comunità scientifica, ogni nuova tecnica di locomozione diventa materia d’analisi per applicazioni pratiche.
Reazioni pubbliche e dibattito scientifico
La particolare corsa è diventata oggetto di commenti accesi online e di osservazioni tecniche tra i ricercatori. Da una parte c’è chi usa l’ironia per descrivere l’andatura; dall’altra gli esperti discutono le implicazioni pratiche. Entrambe le prospettive contribuiscono a tenere alta l’attenzione sul tema.
Nei laboratori la performance alimenta ricerche su come ottimizzare movimento e consumo. Diverse squadre valuteranno se adottare strategie simili per applicazioni reali. Così, ciò che appare curioso in pista può trasformarsi in un’innovazione utile nella robotica quotidiana.